Definice souřadného systému základny – ABB roboty
Článek popisuje vztah souřadných systémů Světa a Základny a také jak souřadný systém základny (BCS) definovat . Dále je
zde vysvětleno související názvosloví.
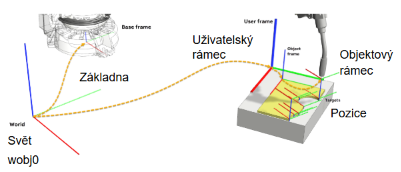
V robotice se využívají až čtyři souřadné systémy a všechny jsou kartézské, tzn. pravoúhlé systémy s následujícím uspořádáním
os X, Y,a Z:
Souřadný systém základny (Base Coordinate System – BCS) je v základním nastavení shodný se souřadným systémem
světa (World Coordinate System – WCS). BCS je u robotu neměnné vůči patě robota, lze jej však předefinovat vůči WCS v
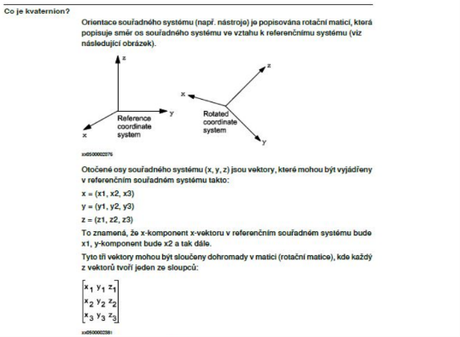
osách XYZ a rotace udávané v kvaternionech.
Například Base Frame X nabývá v základním nastavení hodnoty 0, což znamená, že v ose X má BCS stejnou hodnotu jako
WCS. Změnou posuvu Base Frame v osách X, Y či Z, případně změnou příslušných kvaternionů lze změnit počátek resp.
natočení Base frame vůči neměnnému Souřadnému systému světa.
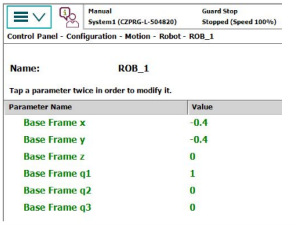
V náhledu je Base Frame posunutý o -0,4m v osách X a Y (posuv je zadáván v metrech, nikoliv v milimetrech). Jeho natočení
je souhlasné s WCS. Cesta k definici Base Frame z jednotky Flex Pendant je patrná z horní části náhledu.

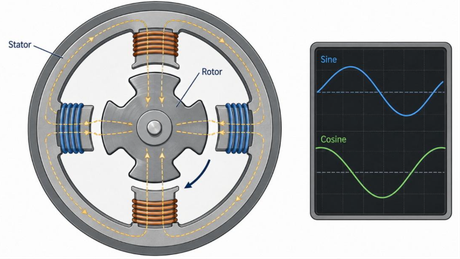 Resolver a enkodér: Jak se měří poloha a otáčky servomotorů průmyslových robotů?
Jak funguje resolver a enkodér v průmyslových robotech? Vysvětlení principu, typů snímačů,…