Natočení a Eulerovy úhly u robotů ABB
Článek pojednává o využití Elerových úhlů v praxi, mj. při reorientaci nástroje.
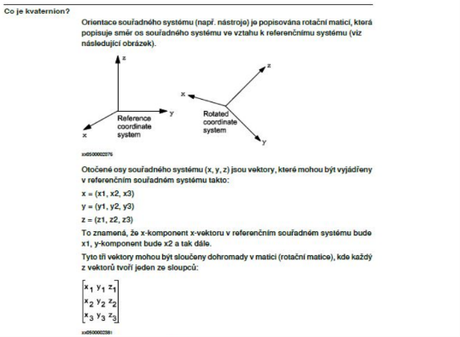
Natočení souřadného systému např. TCP nástroje lze vedle kvaternionů vyjádřit také v Eulerových úhlech. Jejich využití je v např při
navádění nástroje často nepostradatelné a poskytuje lepší představu o konkrétním natočení.
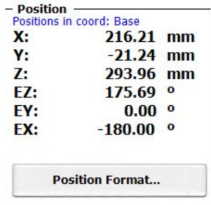
V náhledu je zobrazeno natočení vybraného TCP nástroje vůči souřadnému systému Základny robota. Již z tohoto vyjádření lze osvodit,
jak je nástroj, resp. jeho TCP natočeno. Více napoví náhled uvedený níže, na kterém je TCP v souhlasné orientaci jako základna robota.
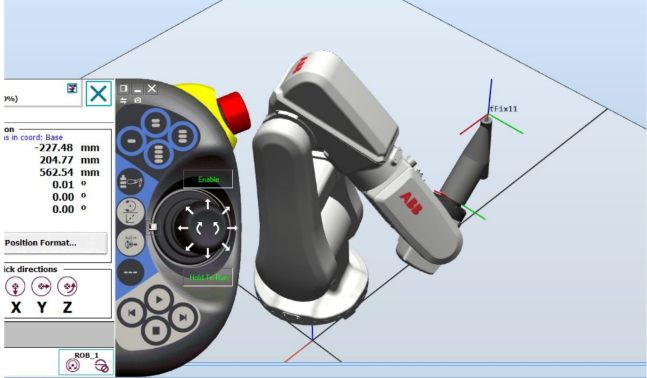
Níže je ten stejný nástroj natočen o – 90° v ose Z
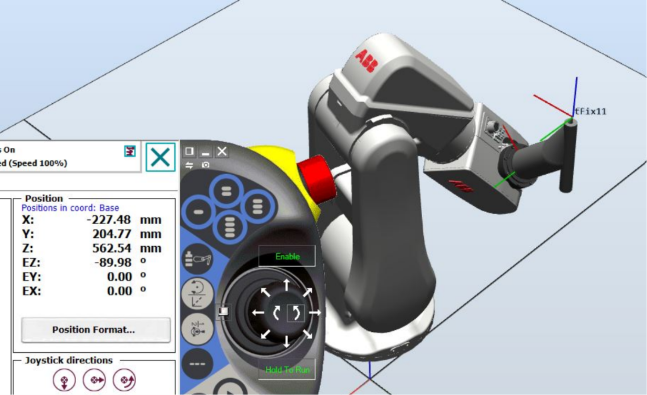
Níže je shodné natočení vyjádřenovo v kvaternionech.
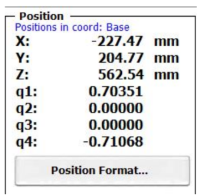
Pozn. Ne vždy tam, kde je možné upravit natočení v kvaternionech je také možné jej vyjádřit v Eulerových úhlech. Nelze tak učinit např. při definici souřadného systému základny.

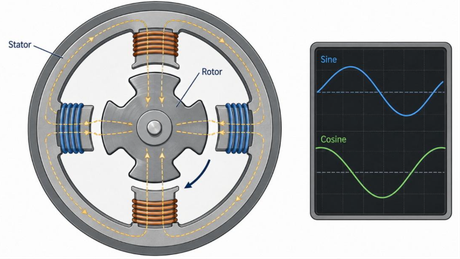 Resolver a enkodér: Jak se měří poloha a otáčky servomotorů průmyslových robotů?
Jak funguje resolver a enkodér v průmyslových robotech? Vysvětlení principu, typů snímačů,…
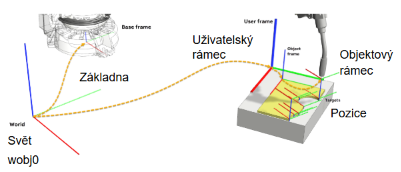 Definice souřadného systému základny - ABB roboty
Způsob, jakým se definuje či kalibruje základna manipulátorů ABB.