Vysvětlení kvaternionů a jejich využití
Článek pojednává o významu a využití kvaternionů. Co jsou a k čemu se v praxi využívají kvaterniony – častý dotaz účastníků
školení především nižší úrovně.
Stručně řečeno, kvaterniony představují natočení souřadného systému (Coordinate System – CS) např. v podobě TCP
zvoleného nástroje, definovaného workobjektu či světa.
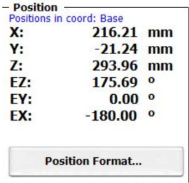
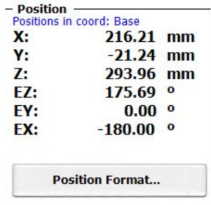
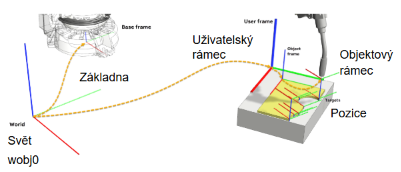
V náhledu je ukázán posuv a natočení CS nástroje vůči CS pracovního objektu.
Natočení lze také vyjádřit v Eulerových úhlech, jejich využití je mnohdy v praxi nenahraditelné a celkově jednodušší.
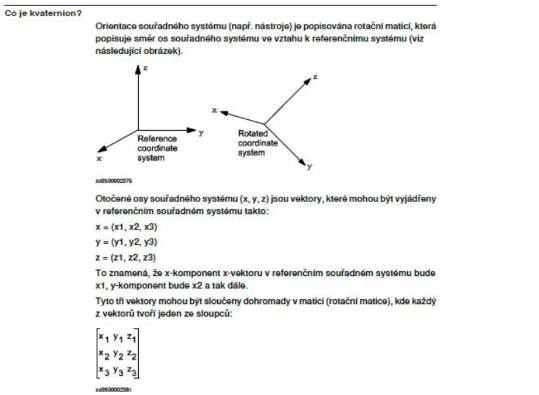
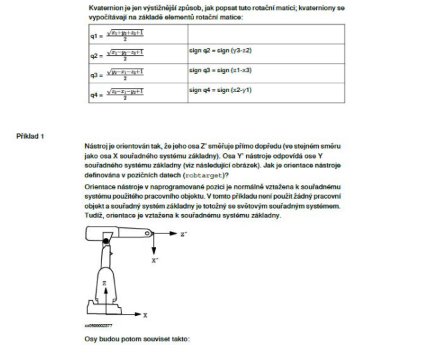
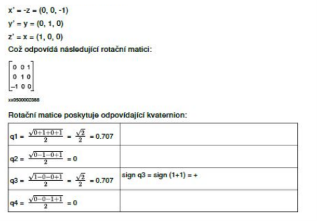
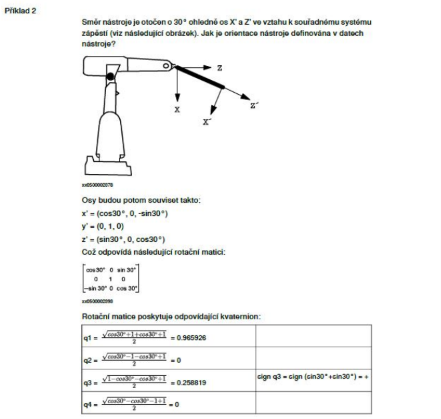
V obrázcích níže uvedených jsou kvaterniony odvozeny teoreticky i ukázané na konkrétních příkladech. Více je
také v článku Definice základy robotů ABB.

 Resolver a enkodér: Jak se měří poloha a otáčky servomotorů průmyslových robotů?
Jak funguje resolver a enkodér v průmyslových robotech? Vysvětlení principu, typů snímačů,…
 Definice souřadného systému základny - ABB roboty
Způsob, jakým se definuje či kalibruje základna manipulátorů ABB.