Resolver a enkodér: Jak se měří poloha a otáčky servomotorů průmyslových robotů?
Při řízení průmyslových robotů je naprosto zásadní znát přesnou polohu jednotlivých os. Řídicí systém musí v každém okamžiku vědět, v jaké poloze se nachází motor, jakým směrem se otáčí a jakou rychlostí se pohybuje.
K získávání těchto informací slouží snímače polohy a otáček. Mezi nejpoužívanější patří resolver a enkodér (encoder). Obě zařízení převádějí mechanický pohyb na elektrický signál, který následně vyhodnocuje řídicí elektronika servopohonu.
Přestože mají oba snímače podobný účel, jejich konstrukce, princip měření a způsob zpracování signálu se výrazně liší.
V tomto článku si vysvětlíme:
- Jak funguje resolver a na jakém principu pracuje.
- Co je enkodér a jaké jsou jeho základní druhy.
- Jaký je rozdíl mezi inkrementálním a absolutním enkodérem.
- Jak se liší optické a magnetické snímače.
- Jakým způsobem snímače spolupracují se servomotory a řídicími systémy robotů.
1. Resolver – princip a konstrukce
Resolver je elektromechanický snímač úhlové polohy, který pracuje na principu elektromagnetické indukce. Konstrukčně připomíná malý rotační transformátor.
Jeho základními částmi jsou:
- Rotor – otočná část spojená s hřídelí motoru.
- Stator – pevná část obsahující měřicí vinutí.
- Budicí vinutí – zajišťuje vytvoření střídavého magnetického pole.
Do budicího vinutí rotoru se přivádí střídavé napětí o definované frekvenci. Otáčením rotoru se mění magnetická vazba mezi rotorovým a statorovým vinutím. V důsledku toho vznikají na dvou výstupních vinutích statoru dvě střídavá napětí, jejichž amplitudy odpovídají funkcím sinus a kosinus úhlu natočení rotoru.
Zjednodušeně:
- SIN = U × sin(α)
- COS = U × cos(α)
Kde U představuje amplitudu budicího napětí a α úhel natočení.
Z poměru obou signálů lze vypočítat aktuální úhlovou polohu hřídele. Elektronika servopohonu k tomu používá speciální převodník Resolver-to-Digital Converter (RDC), který analogové signály zpracuje a převede na digitální informaci o poloze.
Jak resolver určuje polohu?
Představme si, že se hřídel motoru otáčí o jednu celou otáčku. Hodnoty sinusového a kosinusového signálu se přitom plynule mění.
- Při úhlu 0° je sinusová složka nulová a kosinusová maximální.
- Při úhlu 90° je sinusová složka maximální a kosinusová nulová.
- Při úhlu 180° je sinusová složka opět nulová a kosinusová dosahuje záporného maxima.
- Při úhlu 270° je sinusová složka záporná a kosinusová nulová.
Z těchto dvou signálů lze určit úhel v rozsahu jedné celé otáčky.
Výhody a nevýhody resolveru
Výhody:
- Vysoká mechanická odolnost.
- Dobrá odolnost vůči vibracím a rázům.
- Vysoká provozní spolehlivost.
- Dobrá odolnost vůči vyšším teplotám.
- Bez optických prvků citlivých na znečištění.
Nevýhody:
- Výstupem jsou analogové signály vyžadující další zpracování.
- Obvykle nižší rozlišovací schopnost než u moderních vysoce přesných enkodérů.
- Vyžaduje budicí signál a příslušnou vyhodnocovací elektroniku.
- Samotný běžný resolver neposkytuje informaci o počtu dokončených otáček.
Resolver se používá zejména v aplikacích, kde je důležitá odolnost a spolehlivost měření, například v servomotorech pracujících v náročných průmyslových podmínkách.
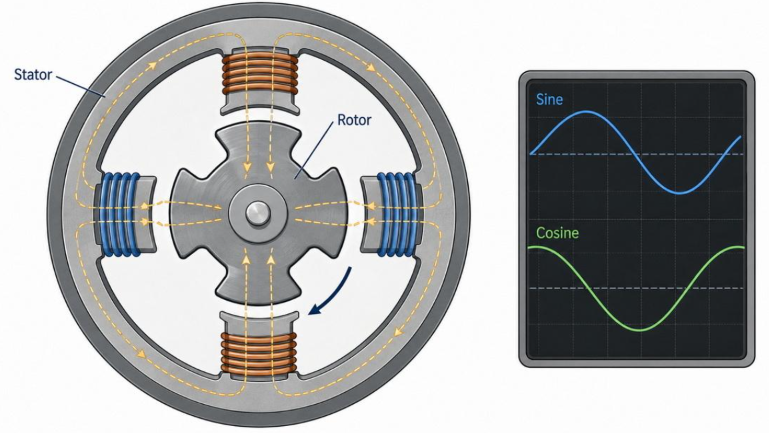
Rotor, stator, vinutí a princip indukce.
2. Enkodér (Encoder) – co to je a jak funguje?
Enkodér je snímač, který převádí mechanický pohyb na elektrický signál. Podle konstrukce a způsobu vyhodnocení může poskytovat informaci o poloze, směru otáčení i rychlosti pohybu.
Na rozdíl od resolveru může enkodér pracovat s digitálními impulzy nebo poskytovat přímo digitální údaj o poloze.
V průmyslové automatizaci se nejčastěji setkáváme s rotačními enkodéry instalovanými přímo na hřídeli servomotoru. Existují však také lineární enkodéry, které měří přímočarý pohyb.
Z konstrukčního hlediska rozlišujeme především:
- Optické enkodéry.
- Magnetické enkodéry.
Z hlediska způsobu měření a výstupního signálu rozlišujeme:
- Inkrementální enkodéry.
- Absolutní enkodéry.
Tyto dvě klasifikace je potřeba odlišovat. Například optický enkodér může být inkrementální i absolutní.
3. Optické enkodéry
Optický enkodér využívá světelný zdroj, snímací prvky a měřicí kotouč s přesně definovanými optickými značkami.
Při otáčení kotouče dochází k přerušování nebo změně intenzity světelného paprsku. Elektronika vyhodnocuje vznikající signály a převádí je na informaci o pohybu nebo poloze.
Podle konstrukce kotouče může enkodér generovat pravidelné impulzy nebo poskytovat jedinečný kód pro každou úhlovou polohu.
Výhody optických enkodérů:
- Vysoká rozlišovací schopnost.
- Dobrá přesnost měření.
- Široká nabídka provedení.
- Vhodnost pro přesné polohovací aplikace.
Nevýhody:
- Citlivost optické části na nečistoty a znečištění.
- Citlivost některých konstrukcí na vibrace a mechanické rázy.
- Náročnější požadavky na čistotu a konstrukční provedení.
Optické enkodéry se používají v přesných servopohonech, CNC strojích, automatizačních zařízeních a průmyslových robotech.
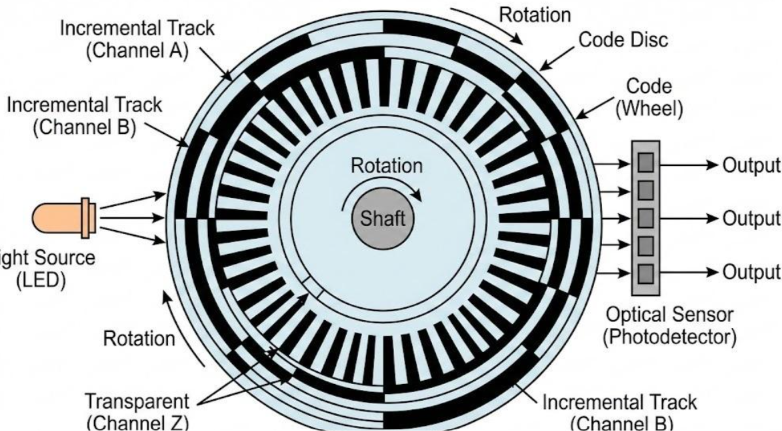
Měřicí kotouč a optické snímání.
4. Magnetické enkodéry
Magnetický enkodér využívá magnetické pole, které vytváří permanentní magnet umístěný na rotující části snímače.
Magnetické pole snímají například Hallovy senzory nebo magnetorezistivní prvky (MR). Elektronika následně vyhodnocuje změny magnetického pole a vypočítává polohu rotoru.
Magnetické enkodéry mohou být rovněž inkrementální nebo absolutní.
Výhody:
- Dobrá odolnost vůči prachu a nečistotám.
- Odolnost vůči vibracím a mechanickým vlivům.
- Kompaktní konstrukce.
- Vhodnost pro náročnější provozní prostředí.
Nevýhody:
- Citlivost na nežádoucí vnější magnetická pole.
- U některých konstrukcí nižší přesnost než u optických enkodérů.
- Výsledné parametry závisí na kvalitě magnetického systému a vyhodnocovací elektroniky.
Magnetické enkodéry nacházejí uplatnění v servomotorech, průmyslových pohonech a zařízeních, kde je důležitá kompaktnost a odolnost.
5. Inkrementální enkodér – měření pomocí impulzů
Inkrementální enkodér poskytuje informaci o změně polohy. Nevysílá tedy přímo absolutní hodnotu úhlu, ale generuje impulzy odpovídající pohybu hřídele.
Základní inkrementální enkodér obvykle používá dva výstupní kanály označované A a B.
Tyto signály jsou vzájemně fázově posunuté o 90° (kvadraturní vyhodnocení). Z jejich vzájemného časového průběhu lze určit nejen počet impulzů, ale také směr otáčení.
Některé enkodéry mají také třetí kanál Z, označovaný jako referenční nebo indexový impulz. Ten se obvykle objeví jednou za otáčku a slouží k nalezení definované referenční polohy.
Jak se určuje poloha?
Řídicí systém počítá impulzy, které enkodér vyšle během pohybu. Z jejich počtu a známého rozlišení enkodéru lze vypočítat změnu úhlové polohy.
Například enkodér s rozlišením 1024 impulzů na otáčku vytvoří při jedné celé otáčce 1024 period signálu na kanálu A.
Při kvadraturním vyhodnocení všech čtyř hran kanálů A a B může řídicí elektronika získat až 4096 počítaných změn na otáčku.
Je proto důležité rozlišovat mezi PPR (pulses per revolution), CPR (counts per revolution) a způsobem vyhodnocování signálu. Výrobci tyto parametry někdy používají odlišně.
Výhody a nevýhody inkrementálního enkodéru
Výhody:
- Jednoduchá konstrukce a vyhodnocení.
- Široká nabídka rozlišení.
- Dobrá dostupnost.
- Vhodnost pro měření rychlosti a relativní polohy.
Nevýhody:
- Po vypnutí napájení se ztrácí informace o aktuální poloze, pokud ji systém jiným způsobem neuchovává.
- Po opětovném spuštění je obvykle nutné provést referenční pohyb (homing).
- Při ztrátě impulzů může dojít k chybě vypočítané polohy.
Inkrementální enkodéry se používají například v pohonech, kde není nutné znát absolutní polohu ihned po zapnutí.
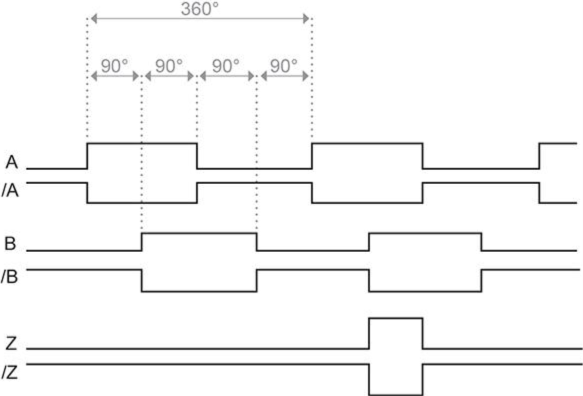
Časový průběh impulzů a určení směru otáčení.
6. Absolutní enkodér – okamžitá informace o poloze
Absolutní enkodér poskytuje pro každou polohu hřídele jedinečnou hodnotu. Řídicí systém tak může zjistit aktuální úhel bez nutnosti předchozího počítání impulzů nebo hledání referenční značky.
Jednotlivé polohy jsou reprezentovány digitálním kódem, který se může přenášet paralelně nebo prostřednictvím sériové komunikační linky.
Často se používá například Grayův kód, u kterého se mezi sousedními polohami mění pouze jeden bit. To omezuje riziko chybného odečtu při přechodu mezi polohami.
Jednootáčkový absolutní enkodér (Singleturn)
Singleturn enkodér určuje přesnou polohu hřídele v rozsahu jedné otáčky, tedy 0 až 360°.
Po vypnutí a opětovném zapnutí napájení poskytne aktuální úhel bez nutnosti hledat referenční polohu.
Neuchovává však informaci o počtu celých otáček.
Víceotáčkový absolutní enkodér (Multiturn)
Multiturn enkodér kromě aktuální úhlové polohy zaznamenává také počet dokončených otáček.
Dokáže tak určit absolutní polohu i v aplikacích, kde se hřídel otáčí vícekrát.
Informace o počtu otáček může být uchovávána mechanicky, například pomocí převodového mechanismu, nebo elektronicky pomocí speciálních systémů pro počítání otáček. Některé konstrukce využívají také záložní napájení.
Výhody absolutních enkodérů:
- Okamžitá informace o poloze po zapnutí.
- Není nutné hledat referenční polohu snímače.
- Vysoká rozlišovací schopnost.
- Možnost víceotáčkového měření.
Nevýhody:
- Složitější konstrukce a elektronika.
- Vyšší pořizovací cena u některých provedení.
- Nutnost kompatibility komunikačního rozhraní s řídicím systémem.
Absolutní enkodéry se používají v moderních servopohonech, robotice a přesných polohovacích systémech.
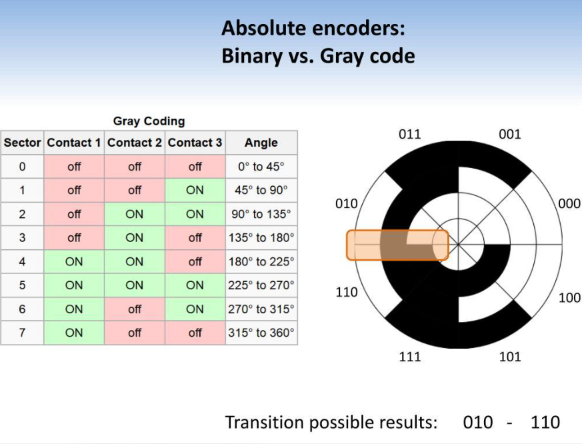
Kódovací kotouč a Grayův kód.
7. Komunikační rozhraní a výstupní signály enkodérů
Vedle samotného principu měření je důležitý také způsob přenosu informace do řídicí elektroniky.
U inkrementálních enkodérů se můžeme setkat například s těmito výstupy:
- TTL – digitální signál s typickou logickou úrovní 5 V.
- HTL – digitální signál s vyšší napěťovou úrovní, typicky 10–30 V.
- Sin/Cos – analogové sinusové a kosinusové signály, které umožňují velmi jemné interpolované vyhodnocení polohy.
U absolutních enkodérů se používají například sériová rozhraní:
- SSI.
- BiSS.
- EnDat.
- Hiperface.
Konkrétní rozhraní musí být kompatibilní s příslušným servopohonem nebo řídicí jednotkou.
8. Resolver versus enkodér – základní porovnání
| Vlastnost | Resolver | Enkodér |
|---|---|---|
| Princip měření | Elektromagnetická indukce | Optický nebo magnetický |
| Výstupní signál | Analogový Sin/Cos | Digitální nebo analogový Sin/Cos |
| Informace o poloze | Absolutní v jedné otáčce u běžného provedení | Inkrementální nebo absolutní |
| Víceotáčkové měření | Vyžaduje další řešení | U multiturn provedení |
| Odolnost vůči vibracím | Velmi dobrá | Závisí na konstrukci |
| Odolnost vůči nečistotám | Velmi dobrá | Magnetické provedení zpravidla lepší než optické |
| Rozlišovací schopnost | Obvykle nižší | Velmi široký rozsah |
| Zpracování signálu | Vyžaduje RDC | Podle typu a rozhraní |
Nelze jednoznačně říci, že jeden typ snímače je vždy lepší než druhý. Výběr závisí na požadované přesnosti, provozních podmínkách, konstrukci pohonu a možnostech řídicí elektroniky.
9. Jakou roli mají snímače polohy v průmyslovém robotu?
V průmyslovém robotu má každá řízená osa vlastní servopohon. Řídicí systém musí průběžně vyhodnocovat polohu a rychlost jednotlivých motorů, aby mohl správně řídit pohyb manipulátoru.
Snímač polohy je součástí zpětnovazební smyčky servopohonu.
Řídicí systém porovnává požadovanou polohu s aktuální polohou získanou ze snímače. Na základě vzniklé odchylky upravuje řízení motoru.
Tento proces probíhá nepřetržitě a umožňuje přesné řízení pohybu jednotlivých os.
Důležitý rozdíl: Poloha motoru a poloha robotu
Je nutné rozlišovat mezi polohou hřídele servomotoru a skutečnou polohou mechanické osy robotu.
Mezi motorem a výstupním pohybem osy se obvykle nachází převodovka. Řídicí systém proto musí znát také převodový poměr a mechanické vztahy příslušné osy.
U robotů s víceotáčkovým pohybem navíc samotná informace o úhlu motoru v rozsahu 360° nestačí k určení celkové polohy osy.
Právě proto je důležitá správná kalibrace a znalost referenční polohy jednotlivých os.
Co se stane po odpojení napájení?
Zde se projevuje rozdíl mezi jednotlivými typy snímačů.
U inkrementálního enkodéru se po ztrátě napájení standardně ztratí informace o aktuální poloze, pokud není uložena nebo jinak obnovena.
Absolutní enkodér může po opětovném zapnutí poskytnout aktuální polohu přímo.
Resolver poskytuje absolutní informaci o úhlu v rámci své jedné otáčky po opětovném přivedení budicího signálu. Sám však běžně neuchovává počet dokončených otáček.
To ovšem neznamená, že robot s absolutním snímačem automaticky nepotřebuje kalibraci nebo mastering. Správná poloha robotu závisí také na mechanickém nastavení, převodových poměrech a referenčních datech řídicího systému.
10. Shrnutí
Resolver a enkodér patří mezi základní snímače používané v moderních servopohonech.
Resolver využívá elektromagnetickou indukci a jeho hlavní předností je robustnost a spolehlivost v náročných provozních podmínkách.
Enkodéry nabízejí širší možnosti provedení. Mohou být optické nebo magnetické, inkrementální nebo absolutní a umožňují velmi přesné měření polohy a pohybu.
V průmyslové robotice je správné vyhodnocení polohy jednotlivých os zásadní pro přesnost, opakovatelnost a bezpečný provoz manipulátoru.

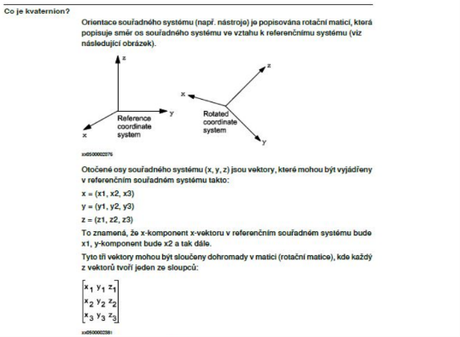
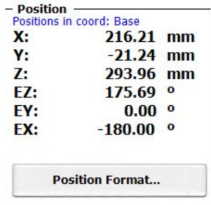
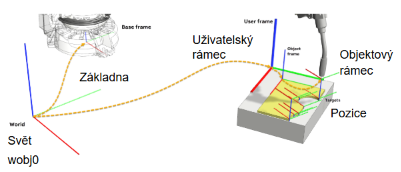 Definice souřadného systému základny - ABB roboty
Způsob, jakým se definuje či kalibruje základna manipulátorů ABB.