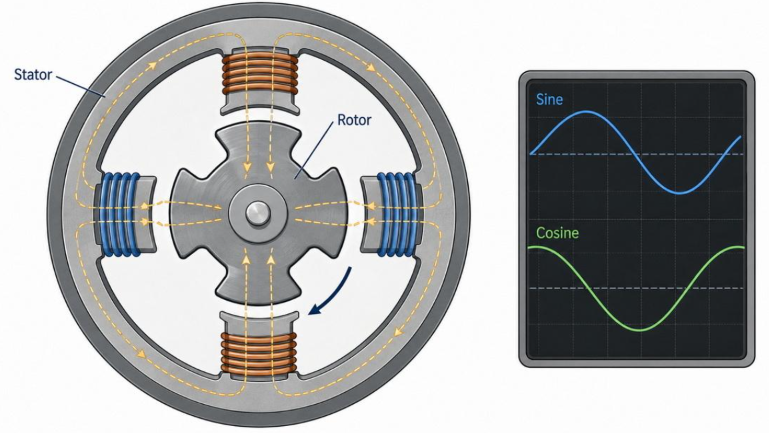
Resolver a enkodér: Jak se měří poloha a otáčky servomotorů průmyslových robotů?
Jak funguje resolver a enkodér v průmyslových robotech? Vysvětlení principu, typů snímačů, inkrementálního a absolutního měření polohy.
Jak funguje resolver a enkodér v průmyslových robotech? Vysvětlení principu, typů snímačů, inkrementálního a absolutního měření polohy.
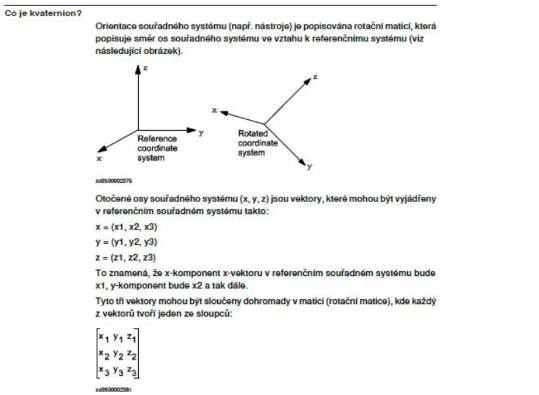
Vyjádření orientace pomocí kvaternionů
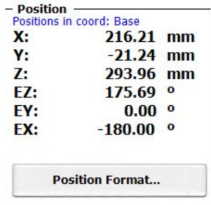
Jak se vyjadřuje natočení v robotice
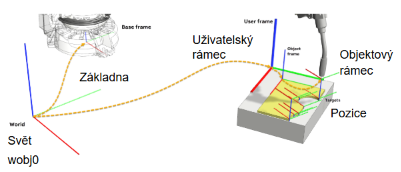
Způsob, jakým se definuje či kalibruje základna manipulátorů ABB.
Simulační a offline programovací nástroje pro průmyslové roboty patří mezi komplexní softwarové balíky. Při jejich odinstalaci nebo přípravě na čistou reinstalaci nestačí pouze standardní odebrání přes Ovládací panely systému Windows. Každý výrobce totiž do systému instaluje samostatné virtuální kontroléry (VRC/RCS), balíčky systémového softwaru, komunikační knihovny i licenční služby, které v počítači zůstávají a mohou blokovat budoucí instalace. Přehled hlavních komponent a zbytkových složek...